bagaimana membuat lf robo?
tidaklah terlalu susah untuk membuat lf robo, secara teknis kita hanya perlu mempersiapkan bahan-bahan yang sederhana, dan tentunya adalah kesabaran dalam membuat.
lf robo adalah robot pengikut garis, yang bergerak mengikuti garis sebagai lintasannya. lf robo biasa dilombakan dengan berbagai kategori. tentu yang tercepatlah yang akan menang,.
ada tiga komponen utama dalam membuat lf robo,
yang pertama, rangkaian sensor
kedua rangkaian motor
yang ketiga rangkaian processor unit
ketiganya dapat dipisahkan dalam pembuatannya, namun seringkali rangkaian ketiganya disatukan dalam satu papan pcb, untuk menghemat dan efiisiensi.., berikut adalah salah satu gambar rangkaian yang menggabungka keseluruhannya..
Selengkapnya...
Senin, 31 Januari 2011
Yuk buat LF robo

Sejarah Algoritma

Dari judul buku itulah diperoleh akar kata "Aljabar" (Algebra).
Perubahan kata dari algorism menjadi algorithm muncul karena kata algorism sering dikelirukan dengan arithmetic, sehingga akhiran usm berubah menjadi uthm.Karena perhitungan dengan angka Arab sudah menjadi hal yang biasa, maka lambat laun kata algorithm berangsur-angsur dipakai sebagai metode perhitungan (komputasi) secara umum, sehingga kehilangan makna kata aslinya.
Dalam bahasa Indonesia,kata algorithm diserap menjadi algoritma.
Pada tahun 1950, kata algoritma perama kali digunakan pada “algoritma Euclidean” (Euclid’s algorithm). Euclid, seorang matematikawan Yunani (lahir pada tahun 350 M), dalam bukunya yang berjudul Element menuliskan langkah-langkah untuk menemukan pembagi bersama terbesar (common greatest divisor atau gcd), dari dua buah bilangan bulat, m dan n (tapi Euclid tidak menyebut metodenya itu sebagai algoritma, baru abad modernlah ornag-orang menybut metodenya itu sebagai “algoritma Euclidean”), Pembagi terbesar dari dua buah bilangan bulat tak-negatif adalah bilangan bulat positif terbesar yang habis membagi kedua bilangan tersebut.
Misalnya, m=80 dan n=12.
Semua factor pembagi adalah
1, 2, 4, 5, 8, 10, 16, 20, 40, 80
Dan semua factor pembagi 12 adalah
1, 2, 3, 4, 6, 12
Maka gcd(80,12)=4
Langkah-langkah mencari gcd(80,12) dengan algoritma Euclidean sebagai berikut :
80 dibagi 12 hasilnya = 6, sisa = 8 (atau: 80 = 6.12 + 8)
12 dibagi 8 hasilnya = 1, sisa = 4 (atau: 12 = 1.8 + 4)
8 dibagi 4 hasilnya = 2, sisa = 0 (atau: 8 = 4.2 + 0)
Karena pembagian yang terakhir menghasilkan 0, maka sisa pembagian terakhir sebelum 0, yaitu 4, menjadi gcd(80,12). Jadi, gcd(80,12) = gcd(12,8) = gcd(4,0) = 4.
Contoh-contoh algoritma yang sudah dijelaskan di atas memberi dua pesan penting. Pertama, sebuah algoritma harus benar. Kedua, algoritma harus berhenti, dan setelah berhenti,algoritma membri hasil yang benar. Menurut Donald E. Knuth dalam bukunya yang berjudul The art of Computer Programming, sebuah algoritma harus mempunyai lima ciri penting:
1. Algoritma harus berhenti setelah mengerjakan sejumlah langkah trbatas.
2. Setiap langkah harus didefinisikan dengan tepat dan tidak brarti-dua (ambiguous). Misalnya, pernyataan “bagilah p dengan sejumlah beberapa bilangan bulat positif”,pernyataan ini dapat bermakna ganda. Berapakah yang dimaksud dengan “beberapa”? Algoritma menjadi jelas jika langkah tersebut ditulis “bagilah p dengan 10 buah bilangan bulat positif”.
3. Algoritma memiliki nol atau lebih masukan (input). Maukan ialah besaran yang diberikan kepada algoritma untuk diproses. Algoritma Euclidean mempunyai dua buah masukan, m dan n.
4. Algortima mempunyai nol atau lebih keluaran (output). Keluaran dapat berupa pesan atau besaran yang memiliki hubungan dengan masukan.
5. Algoritma harus sangkil (effective). Setiap langkah harus sederhana shingga dapat dikerjakan dalam sejumlah waktu yang masuk akal.
Definisi Algoritma
Algoritma dapat didefinisikan sebagai berikut :
"Algoritma adalah urutan langkah-langkah logis penyelesaian masalah yang disusun secara sistematis dan logis".
Kata logis merupakan kata kunci dalam algoritma.
Langkah-langkah dalam algoritma harus logis dan harus dapat ditentukan bernilai salah atau benar.
Dalam beberapa konteks, algoritma adalah spesifikasi urutan langkah untuk melakukan pekerjaan tertentu.
Apa sih yang harus dipertimbangkan dalam Membuat Algoritma?
Pertimbangan dalam pemilihan algoritma adalah:
Dalam memilih dan membuat algoritma,kita harus melakukan pertimbangan dan pemilihan, antara lain:
1.Algoritma haruslah benar.
Artinya algoritma akan memberikan keluaran yang dikehendaki dari sejumlah masukan yang diberikan. Tidak peduli sebagus apapun algoritma, kalau memberikan keluaran yang salah, pastilah algoritma tersebut bukanlah algoritma yang baik.
2. kita harus mengetahui seberapa baik hasil yang dicapai oleh algoritma tersebut.
Hal ini penting terutama pada algoritma untuk menyelesaikan masalah yang memerlukan aproksimasi hasil (hasil yang hanya berupa pendekatan). Algoritma yang baik harus mampu memberikan hasil yang sedekat mungkin dengan nilai yang sebenarnya.
3. Efisiensi algoritma.
Efisiensi algoritma dapat ditinjau dari 2 hal yaitu efisiensi waktu dan memori. Meskipun algoritma memberikan keluaran yang benar (paling mendekati), tetapi jika kita harus menunggu berjam-jam untuk mendapatkan keluarannya, algoritma tersebut biasanya tidak akan dipakai, setiap orang menginginkan keluaran yang cepat. Begitu juga dengan memori, semakin besar memori yang terpakai maka semakin buruklah algoritma tersebut.
http://handzmentallist.blogspot.com/2010/04/sejarah-dan-pengertian-algoritma.html
http://aim07.wordpress.com/2009/06/19/sejarah-algoritma/
Selengkapnya...
Sabtu, 29 Januari 2011
Tahap membuat robot
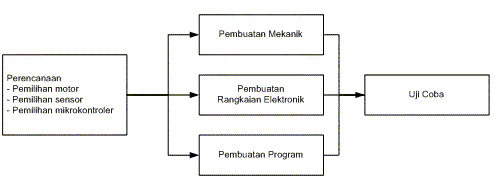
Ada tiga tahapan pembuatan robot, yaitu:
1. Perencanaan, meliputi: pemilihan hardware dan design.
2. Pembuatan, meliputi pembuatan mekanik, elektonik, dan program.
3. Uji coba.
1. Tahap perencanan
Dalam tahap ini, kita merencanakan apa yang akan kita buat, sederhananya, kita mau membuat robot yang seperti apa? berguna untuk apa? Hal yang perlu ditentukan dalam tahap ini:
* Dimensi, yaitu panjang, lebar, tinggi, dan perkiraan berat dari robot. Robot KRI berukuran tinggi sektar 1m, sedangkan tinggi robot KRCI sekitar 25 cm.
* Struktur material, apakah dari alumunium, besi, kayu, plastik, dan sebagainya.
* Cara kerja robot, berisi bagian-bagian robot dan fungsi dari bagian-bagian itu. Misalnya lengan, konveyor, lift, power supply.
* Sensor-sensor apa yang akan dipakai robot.
* Mekanisme, bagaimana sistem mekanik agar robot dapat menyelesaikan tugas.
* Metode pengontrolan, yaitu bagaimana robot dapat dikontrol dan digerakkan, mikroprosesor yanga digunakan, dan blok diagram sistem.
* Strategi untuk memenangkan pertandingan, jika memang robot itu akan diikutkan lomba/kontes robot Indonesia/Internasional.
2. Tahap pembuatan
Ada tiga perkerjaan yang harus dilakukan dalam tahap ini, yaitu pembuatan mekanik, elektronik, dan programming. Masing-masing membutuhkan orang dengan spesialisasi yang berbeda-beda, yaitu:
* Spesialis Mekanik, bidang ilmu yang cocok adalah teknik mesin dan teknik industri.
* Spesialis Elektronika, bidang ilmu yang cocok adalah teknik elektro.
* Spesialis Programming, bidang ilmu yang cocok adalah teknik informatika.
Jadi dalam sebuah tim robot, harus ada personil-personil yang memiliki kemampuan tertentu yang saling mengisi. Hal ini diperlukan dalam membentuk Tim Kontes Robot Indonesia (KRI) atau Kontes Robot Cerdas Indonesia (KRCI). Bidang ilmu yang saya sebutkan tadi, tidak harus diisi mahasiswa/alumni jurusan atau program studi tersebut, misalnya boleh saja mahasiswa jurusan teknik mesin belajar pemrograman.
Untuk mengikuti lomba KRI/KRCI dibutuhkan sebuah tim yang solid. Tetapi buat Anda yang tertarik membuat robot karena hobby atau ingin belajar, semua bisa dilakukan sendiri, karena Anda tidak terikat dengan waktu atau deadline. Jadi Anda bisa melakukannya dengan lebih santai.
Pembuatan mekanik
Setelah gambaran garis besar bentuk robot dirancang, maka rangka dapat mulai dibuat. Umumnya rangka robot KRI terbuat dari alumunium kotak atau alumunium siku. Satu ruas rangka terhubung satu sama lain dengan keling alumunium. Keling adalah semacam paku alumunium yang berguna untuk menempelkan lembaran logam dengan erat. Rangka robot KRCI lebih variatif, bisa terbuat dari plastik atau besi panjang seperti jeruji.
Pembuatan sistem elektronika
Bagian sistem elektronika dirancang sesuai dengan fungsi yang diinginkan. Misalnya untuk menggerakkan motor DC diperlukan h-brigde, sedangkan untuk menggerakkan relay diperlukan saklar transistor. Sensor-sensor yang akan digunakan dipelajari dan dipahami cara kerjanya, misalnya:
1. Sensor jarak, bisa menggunakan SRF04, GP2D12, atau merakit sendiri modul sensor ultrasonik atau inframerah.
2. Sensor arah, bisa menggunakan sensor kompas CMPS03 atau Dinsmore.
3. Sensor suhu, bisa menggunakan LM35 atau sensor yang lain.
4. Sensor nyala api/panas, bisa menggunakan UVTron atau Thermopile.
5. Sensor line follower / line detector, bisa menggunakan led & photo transistor.
Berikut ini gambar sensor ultrasonik, inframerah, UVTron, dan kompas:
tutorial membuat robot cerdas srf 04tutorial membuat robot cerdas gp2d12kompas CMPS03
Pembuatan sistem elektronika ini meliputi tiga tahap:
* Design PCB, misalnya dengan program Altium DXP.
* Pencetakan PCB, bisa dengan Proboard.
* Perakitan dan pengujian rangkaian elektronika.
tutorial membuat robot cerdas design pcb
Pembuatan Software/Program
Pembuatan software dilakukan setelah alat siap untuk diuji. Software ini ditanamkan (didownload) pada mikrokontroler sehingga robot dapat berfungsi sesuai dengan yang diharapkan.
tutorial membuat robot cerdas pemrograman
Tahap pembuatan program ini meliputi:
1. Perancangan Algoritma atau alur program
Untuk fungsi yang sederhana, algoritma dapat dibuat langsung pada saat menulis program. Untuk fungsi yang kompleks, algoritma dibuat dengan menggunakan flow chart.
2. Penulisan Program
Penulisan program dalam Bahasa C, Assembly, Basic, atau Bahasa yang paling dikuasai.
3. Compile dan download, yaitu mentransfer program yang kita tulis kepada robot.
3. Uji coba
Setelah kita mendownload program ke mikrokontroler (otak robot) berarti kita siap melakukan tahapan terakhir dalam membuat robot, yaitu uji coba. Untuk KRCI, ujicoba dilakukan pada arena seluas sekitar 4×4 meter dan berbentuk seperti puzzle. Dalam arena KRCI ini diletakkan lilin-lilin yang harus dipadamkan oleh robot cerdas pemadam api. Contoh gambar robot pemadam api Ted Larsorn dan arena Kontes Robot Cerdas Indonesia (KRCI).
tutorial membuat robot cerdas contoh robot cerdasarena-lomba-krci
Untuk lomba robot KRI, dibutuhkan ruangan yang lebih besar, yaitu sekitar 15×15 meter. Dalam Kontes Robot Indonesia (KRI) 2008, masing-masing robot harus meraih target (bola/kubus) yang diletakkan di tempat yang tinggi, jadi sebuah robot harus bisa naik di atas robot yang lain untuk meraih target tersebut (seperti panjat pinang).
arena kri
Final Kontes Robot Indonesia (KRI) dan Kontes Robot Cerdas Indonesia (KRCI) sudah diadakan tanggal 14-15 Juni 2008 di Balairung UI Depok.
Bacaan selanjutnya:
* Robocon India
* Trinity Fire Fighting Robot Contest
* Microcontroller Project for Fire Fighting Robot
* Obstcale Avoiding Robot Tutorial
* Ted Larson Fire Fighter Robot
Penulis: Oka Mahendra (http://tutorialgratis.net) Selengkapnya...
Artikel tentang robot
Apakah Robot itu?
AN-001
Bagian-bagian robot (1) CPU, Sensor peraba, Sensor penglihatan
AN-002
Bagian-bagian robot (2) Sensor pendengaran
AN-003
Bagian-bagian robot (3) Sensor keperluan khusus
AN-004
Bagian penggerak motor (DC Driver) yang mengatur gerakan motor CW, CCW dilengkapi short circuit protection
AN-005
Bagian pengendali utama robot (Delta Robo CPU) dilengkapi dengan port-port untuk sensor, solenoid dll
AN-006
Modul Komunikasi data dengan frekwensi 2.4 GHz
AN-007
Modul Komunikasi data dengan infrared
AN-008
Teknik antarmuka keypad 4×3 dengan metoda scanning
AN-009
Bagian Pengendali, bagian yang menjelaskan proses kendali sebuah robot 1 January 2007
AN-010
Line Tracker Robot dengan menggunakan Universal Delta Robo Kits 1 January 2007
AN-011
Jenis-jenis Motor, menjelaskan jenis-jenis motor yang tepat untuk sebuah aplikasi robotic 1 January 2007
AN-012
Merancang robot dengan menggunakan Delta Robo Kits 27 January 2007
AN-013
Pemrograman Robot Visual dengan menggunakan Window Parameter 4 February 2007
AN-014
Merancang robot penjejak garis dengan menggunakan Delta Robo Kits dan DST-R8C Stamp 11 February 2007
AN-015
Merancang robot laba-laba yang dikendalikan oleh remote kontrol infrared dengan menggunakan Delta Robo Kit
AN-016
Merancang robot dengan menggunakan remote kontrol televisi
AN-017
Robot laba-laba yang menghindari halangan dengan menggunakan sensor ultrasonic 1 April 2007
AN-018
Software
Mengendalikan Delta Mini Tank dengan Window Parameter 1 Juni 2007
AN-019
Robot laba-laba penjejak garis dengan Delta IR Line Sensing
AN-020
Robot laba-laba yang menghindari halangan dengan menggunakan sensor ultrasonic (2)
AN-021
Delta Robo Kit yang diprogram dengan Window Parameter melalui media infrared 12 Maret 2008
http://darry.wordpress.com/2008/08/22/artikel-artikel-tentang-robot/
AN-022
Selengkapnya...
Perangkat Robot
"A robot is an autonomous system which exists in the physical world, can sense its environment, and can act on it to achieve some goals."
Dari definisi itu, barulah bisa kita uraikan bagian-bagian robot. Ini nih :
- Tubuh fisik. Ya iya donk, kalau nggak, gimana caranya robot bisa eksis dan melakukan sesuatu di dunia nyata?
- Sensor. Kenapa perlu sensor? Supaya robot bisa mengindera lingkungannya.
- Efektor dan aktuator, ini diperlukan untuk beraksi.
- Kontroler, ini supaya robot memiliki kemampuan autonomous.
Nah, yuk kita bahas masing-masing bagian itu ;D tapi maaf kalau bahasanya campur-campur, soalnya ada yang kurang enak kalau diterjemahkan.
Embodiment
Embodiment atau perwujudan. Ini adalah syarat utama robot. Kebayang kan kalau robot nggak ada tubuh fisiknya. Robot lho, harus di dunia nyata, bukan dunia lain. Nah, punya tubuh fisik akan memungkinkan robot untuk bergerak, baik gerak di tempat atau pindah ke tempat lain, juga bertemu dengan orang. Tapi, syarat utama ini memiliki konsekuensi. Apa saja konsekuensi itu?
1. Karena ada di dunia nyata, robot tentunya harus mematuhi hukum-hukum fisika. Robot tidak boleh dengan seenaknya mengubah bentuk dan ukurannya; kalau melakukan sesuatu pasti mengkonsumsi waktu; memerlukan energi untuk mengindera, berpikir dan beraksi, dan lain-lain. Intinya adalah, robot adalah wujud nyata, bisa dilihat, tidak boleh menjadi sesuatu yang invisible.
2. Karena punya tubuh fisik, robot harus berhati-hati terhadap tubuh dan lingkungan sekitarnya. Ya diibaratkan kita aja deh, kita nggak mau kan tubuh kita terluka, nubruk-nubruk orang lain sampai orang lain juga terluka. Untuk mencegah hal itu, maka robot harus punya kemampuan penghindaran tabrakan (collision avoidance).
3. Robot bisa melakukan banyak hal, tapi tentu saja terbatas pada kemampuan yang dimilikinya. Pergerakannya, kecepatan bergeraknya, tugas-tugas yang dikerjakannya, juga interaksinya dengan lingkungannya, itu semua tergantung oleh ukuran robot, 'anggota-anggota tubuh' yang dimilikinya, juga kemampuan yang ditanamkan pada dirinya.
4. Tubuh robot mempengaruhi kecepatan pergerakannya dan reaksinya terhadap lingkungan. Bentuk dan ukuran akan mempengaruhi kecepatan dan reaksi gerak, sama saja seperti kita. Kegesitan dan reaksi gerak kita juga dipengaruhi oleh tubuh kita sendiri kan?
Sensing
Penginderaan tentunya berkaitan erat dengan sensor. Sensor adalah divais fisik yang memungkinkan robot mempersepsikan lingkungannya untuk memperoleh informasi diri dan lingkungannya. Sensor apa saja yang perlu dipunyai oleh robot? Itu tergantung pada tugas yang harus dilakukan oleh robot. Sensor harus disesuaikan dengan tugas yang diberikan ke robot, sehingga tidak ada sensor yang nganggur, tidak terpakai sama sekali. Jadi, pembuat robot benar-benar harus memikirkan sensor apa yang akan ditanamkan pada robot seefisien mungkin. Seperti ini aja deh, robot pemadam api tugasnya adalah mencari dan memadamkan api di suatu ruangan. Nah, dari kata kunci mencari dan memadamkan, sudah terbayangkan sensor apa yang harus dipunyai. Mulai dari yang sederhana, untuk mencari api di ruangan-ruangan, robot pasti harus punya sensor yang bisa membantunya bernavigasi, entah sensor jarak, entah sensor penunjuk arah. Lalu sensor yang bisa mendeteksi api, bisa yang hanya mendeteksi jarak jauh, atau juga pendeteksi api jarak dekat agar robot bisa memadamkan api dengan akurat.
Oya, ada hal penting yang berkaitan dengan kemampuan sensing ini. Sudah pernah mendengar kata state? Atau state space? Bagi yang sudah pernah mengambil matematika teknik dan teori kendali, pasti pernah menghitung sesuatu kan dengan state space ini. State mendeskripsikan sebuah sistem. State robot berarti deskripsi robot tentang dirinya pada suatu waktu, bisa berupa hal yang terlihat (observable), terlihat sebagian (partially observable), atau tersembunyi (unobservable). State bisa berupa besaran kontinyu maupun diskrit. Kalau state space, itu adalah semua kemungkinan state yang ada dalam sistem. Misalnya switch untuk mematikan 1 buah lampu, state yang mungkin adalah ON dan OFF. Jadi, state space-nya ada 2. Ada yang ketinggalan nih. State bisa berupa state eksternal, bisa juga berupa state internal. State eksternal adalah state dari lingkungan yang dapat dipersepsikan oleh robot. Sedangkan state internal adalah state dari robot itu sendiri yang dirasakan oleh dirinya. Ya contoh yang mudah seperti kita deh, misalnya, kita bisa mencium bau makanan yang enak (state eksternal), dan merasakan lapar akibat perut yang kosong (state internal).
Action
Dalam melakukan aksi serta hal-hal yang bersifat fisis, robot menggunakan efektornya. Efektor menggunakan mekanisme dasar seperti otot dan motor, yang biasa disebut aktuator. Dari hal tersebut, ada 2 aktivitas utama yang dilakukan robot, yaitu locomotion (berpindah tempat) dan manipulation (memperlakukan objek lain).
Dari 2 aktivitas utamanya, robot bisa dibagi menjadi 2 kategori, yaitu :
1. Mobile robotics, robot yang dapat berpindah tempat atau lokasi, baik di darat, air maupun udara.
2. Manipulator robotics, robot tangan, atau robot yang bisa ngapa-ngapain objek lain, memanipulasi objek lain.
Nah, kalau humanoid robotics masuk kategori mana jadinya? Ya tentu saja masuk ke kedua-duanya. Karena hal itulah, humanoid robotics adalah tantangan besar dalam dunia robotika sekarang.
Brains and Brawn
Brains and brawn, pikiran dan tenaga. Untuk mengindera, untuk melakukan aksinya, robot perlu berpikir. Sama seperti kita, misalnya, kita merasakan lapar, lalu mencium rendang padang yang menggiurkan di dapur, pasti kita akan pergi ke dapur, lalu mengambil piring dan makan. Merasakan lapar, sensor lapar di perut kita memberitahu ke otak bahwa kita lapar. Hidung kita memberitahu otak ada rendang padang yang enak dari arah dapur. Dari 2 informasi tersebut, otak lalu memerintahkan kita untuk beraksi, pergi ke dapur terus makan. Sesudah makan, ya kenyang deh.
Saat kita berjalan menuju dapur, gerakan kita memerlukan tenaga, memerlukan energi. Organ pengindera kita juga memerlukan energi walapun sedikit. Otak kita pun memerlukan asupan energi. Asupan energi bisa kita peroleh dari asupan makanan dan minuman yang kita konsumsi, begitu juga makhluk hidup lainnya. Nah, kalau robot, darimana dia memperoleh asupan energinya? Tentu saja dari sumber energi listrik, atau sumber energi lain untuk kemudian dikonversi menjadi energi listrik.
Autonomy
Autonomy di sini berarti kemampuan robot untuk mengambil keputusannya sendiri. Bertindak, melakukan aksinya dengan keputusannya sendiri, tanpa adanya bantuan dari operator manusia. Kemampuan autonomy ini didukung oleh adanya 'otak' atau kontroler pada robot. Kalau sekarang, kontroler ini bisa berupa PC (personal computer), mobile computer, atau mikrokontroler. Penggunaan jenis kontroler tergantung dari berat tidaknya tugas yang harus dilakukan oleh robot. Selengkapnya...